中文简体

Contrôleurs de véhicules industriels : la sécurité depuis la base
Contrôleurs de véhicules industriels sont le composant électronique le plus efficace pour prévenir les accidents de chariots élévateurs et d’équipements de construction. Ils surveillent en permanence la dynamique de la machine et interviennent en quelques millisecondes, bien plus rapidement que n'importe quel opérateur humain. Aux États-Unis seulement, les incidents liés aux camions industriels motorisés provoquent environ 34 900 blessures et 85 décès par an. Les contrôleurs affrontent ces risques de front via des architectures de sécurité redondantes, des fonctions de stabilité actives et des diagnostics de pannes en temps réel. Lorsqu'ils sont correctement intégrés, ils transforment une machine dangereuse en un actif prévisible et contrôlé.
Les données de terrain confirment l'impact : les flottes équipées de contrôleurs avancés ont documenté 70 % d'accidents en moins et 80 % de dommages matériels en moins par rapport aux systèmes découplés. Ces gains ne proviennent pas de la théorie mais de la régulation automatique et continue de la vitesse, de la limitation de l'inclinaison et de l'évitement des collisions, le tout exécuté par le contrôleur sans nécessiter d'action de l'opérateur.
Architecture redondante – Protection double cœur
La redondance matérielle est au cœur de la sécurité. Les contrôleurs modernes utilisent une conception à double microprocesseur (catégorie 3 selon EN ISO 13849) qui traite chaque signal critique via deux canaux indépendants. Si un processeur tombe en panne, le second continue de surveiller et de contrôler les fonctions de sécurité, empêchant ainsi tout mouvement involontaire ou toute perte de puissance.
La redondance couvre également les deux voies d'entrée pour les capteurs critiques pour la sécurité : position du papillon, serrage des freins, angle de braquage. Toute inadéquation entre les deux chemins déclenche immédiatement un état de sécurité, généralement une réduction de la vitesse en mode rampant ou une coupure complète du moteur. Ceci est conforme à la norme EN 1175:2025, qui impose des niveaux de performance minimaux pour les systèmes de contrôle liés à la sécurité.
Les défaillances ponctuelles sont efficacement neutralisées : même en cas de vibrations importantes, de contraintes thermiques ou de vieillissement des composants, le contrôleur reste soit opérationnel, soit sécurisé.
Fonctions de sécurité active – Intervention avant réaction
Au-delà de la redondance passive, les contrôleurs exécutent algorithmes de sécurité active qui modifient le comportement du véhicule en temps réel, grâce à la fusion de capteurs et à la communication par bus CAN.
Limitation de vitesse et d'inclinaison
Les contrôleurs limitent dynamiquement la vitesse de déplacement en fonction de la hauteur de levage, du poids de la charge et de l'angle de braquage. Lorsqu'un chariot élévateur soulève une charge lourde, le contrôleur réduit automatiquement la vitesse maximale et limite l'angle d'inclinaison du mât et la vitesse d'inclinaison pour éviter les renversements vers l'avant. Cette application est codée en dur : l’opérateur ne peut pas l’ignorer.
Systèmes de contrôle de stabilité
Les contrôleurs avancés s'intègrent à des packages de stabilité multicapteurs (par exemple, 10 capteurs, 3 actionneurs et 1 contrôleur). Ils peuvent verrouiller l'essieu arrière lors de virages serrés pour réduire le risque de retournement latéral et limiter l'inclinaison vers l'avant lorsque la hauteur et la position de la charge deviennent critiques. Toutes les corrections se produisent plus rapidement que le conducteur le plus expérimenté ne peut réagir.
Proximité et évitement des collisions
Les capteurs de proximité transmettent des données au contrôleur, qui réduit automatiquement la vitesse à l'approche de piétons ou d'autres véhicules. Le contrôleur module également les fonctions hydrauliques (levée, descente, inclinaison) en fonction de règles de zone, améliorant ainsi la stabilité de la charge et réduisant l'énergie d'impact. En modes autonomes, les contrôleurs de sécurité exécutent des arrêts d'urgence avec des latences inférieures à 100 ms.
Diagnostics en temps réel et intelligence du bus CAN
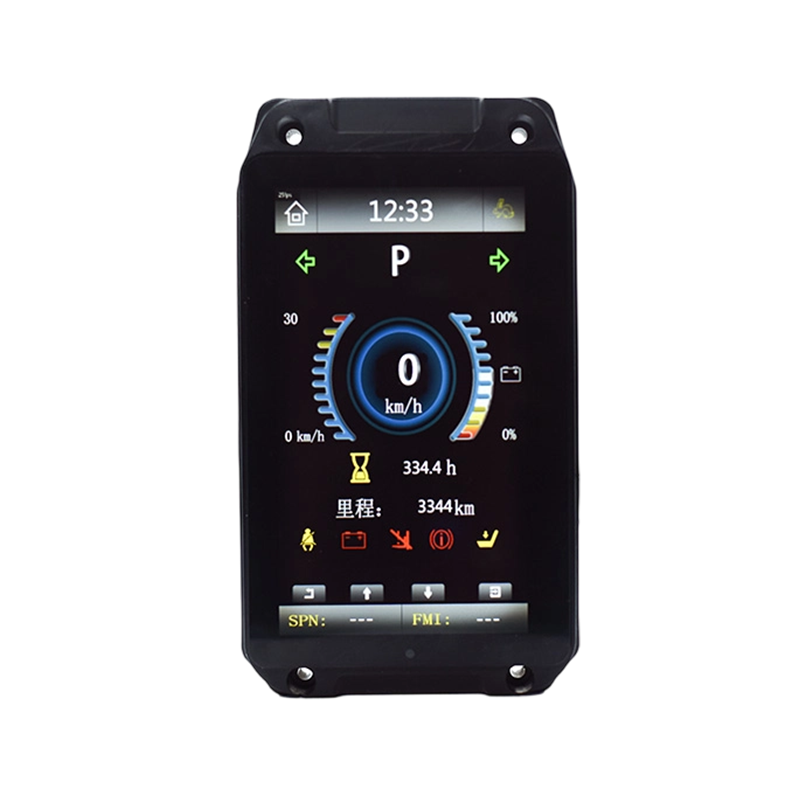
La capacité de diagnostic d’un contrôleur est aussi vitale que sa logique d’intervention. Via Bus CAN (Contrôleur Area Network) , il échange en permanence des données avec la gestion de la batterie, les capteurs et les écrans — surveillance tension, température, état de charge et codes d'erreur .
Prise en charge des contrôleurs modernes UDS (ISO 14229) et SAEJ1939 protocoles, permettant aux techniciens de lire des données en direct, des historiques de défauts et des journaux d'événements de sécurité avec des outils de diagnostic standard. Mémoire non volatile préserve les enregistrements tout au long des cycles d’alimentation, facilitant ainsi l’analyse des causes profondes après les incidents.
Maintenance prédictive devient possible : en suivant la température du contrôleur, la consommation de courant et les taux d'erreur, les gestionnaires de flotte peuvent planifier les réparations avant que les pannes ne surviennent — réduire les temps d'arrêt imprévus et les accidents en service.
Normes de sécurité fonctionnelle – L’épine dorsale de la conformité
Chaque contrôleur de sécurité doit être validé par rapport aux normes internationales. La conformité n’est pas négociable pour le fonctionnement légal et la protection de la responsabilité sur les marchés réglementés.
ISO 13849 – Niveaux de performance
ISO 13849‑1 définit les niveaux de performance (PL) de a à e. Pour chaque fonction de sécurité, le contrôleur doit atteindre un PL requis (PL r ) déterminé par une évaluation des risques. Contrôleurs avec Architecture double canal de catégorie 3 atteignent généralement PL d ou PL e , les niveaux de fiabilité les plus élevés.
EN 1175:2025 – Sécurité électrique pour les camions industriels
Cette norme précise niveaux de performance minimum pour tous les composants électriques/électroniques sur les camions industriels. Les contrôleurs certifiés EN 1175 fournissent aux OEM et aux utilisateurs finaux des preuves documentées de conformité.
OIN 26262 – Sécurité fonctionnelle des véhicules routiers
Pour les véhicules routiers ou à usage mixte, OIN 26262 s'applique, exigeant des microcontrôleurs de qualité automobile, une surveillance maître-esclave et une supervision du couple à plusieurs niveaux.
| Norme | Portée | Exigence du contrôleur clé |
| ISO 13849‑1 | Systèmes de contrôle liés à la sécurité | PL r affectation; Architecture de catégorie 2/3/4 |
| EN 1175:2025 | Sécurité électrique pour chariots industriels | Niveaux de performance minimaux pour les fonctions de sécurité |
| OIN 26262 | Sécurité fonctionnelle des véhicules routiers | Classement ASIL ; conception tolérante aux pannes |
| ISO 3691‑4 | Chariots industriels sans conducteur (AGV) | Surveillance du champ de protection ; contrôle de vitesse/mouvement |
Avantages opérationnels – La sécurité stimule la productivité
La sécurité et la productivité sont complémentaires et non contradictoires. Un comportement contrôlé et prévisible du véhicule réduit la fatigue de l'opérateur et renforce la confiance, tandis que les mêmes interventions réduisent les dommages aux produits, l'usure des équipements et les temps d'arrêt.
Les systèmes déployés affichent 70 % d'accidents en moins et 80 % de dégâts en moins, ainsi qu'une augmentation de 15 % de l'utilisation des équipements. Les contrôleurs ne représentent pas un coût, ils sont un levier de valeur.
Pour les équipements de construction dans des environnements difficiles, les boîtiers robustes (fonte d'aluminium, étanchéité IP65/IP66, évents Gore‑Tex) assurent un fonctionnement fiable dans la poussière, l'humidité et les températures extrêmes, garantissant ainsi que les fonctions de sécurité restent disponibles tout au long de la durée de vie de la machine.
Flux de travail des interventions de sécurité
La séquence ci-dessous montre comment un contrôleur détecte un risque et agit pour prévenir un incident.
Temps de réponse total : généralement < 100 ms de la détection du capteur à la commande de l'actionneur.
Foire aux questions
Quelle est la fonction de sécurité la plus critique d’un contrôleur ?
Architecture redondante à double microprocesseur : elle garantit qu'aucune défaillance d'un seul composant ne peut désactiver les fonctions de sécurité.
Comment les contrôleurs empêchent-ils le renversement du chariot élévateur ?
En surveillant la hauteur de la charge, le poids, l'angle de braquage et la vitesse en temps réel, puis en réduisant la vitesse, en limitant l'inclinaison et en verrouillant les essieux si nécessaire.
À quelles normes un contrôleur de sécurité doit-il répondre ?
ISO 13849‑1 (PL d/e), EN 1175:2025 et, le cas échéant, ISO 26262 ou ISO 3691‑4 pour les AGV.
Les contrôleurs réduisent-ils les coûts de maintenance ?
Oui : les diagnostics en temps réel et la journalisation basée sur CAN permettent une maintenance prédictive, réduisant ainsi les temps d'arrêt imprévus et les dépenses de réparation.
À quelle vitesse un contrôleur peut-il réagir à un danger ?
Généralement inférieur à 100 millisecondes – bien plus rapide que le temps de réaction humain (200 à 300 ms).